Vol. 3 Núm. 3 (2026) 
Vol. 3 Núm. 2 (2026) 

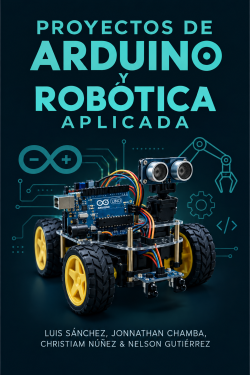
Proyectos de Arduino y Robótica Aplicada presenta una ruta académica y práctica para el diseño, construcción, programación, validación y mejora de sistemas robóticos orientados al aprendizaje tecnológico y la robótica competitiva. La obra articula fundamentos de electrónica, sistemas embebidos, sensores, actuadores, arquitectura de software, comunicaciones y control automático mediante proyectos progresivos basados principalmente en Arduino y ESP32. El lector desarrolla competencias para integrar hardware y software, seleccionar componentes, calibrar sensores, controlar motores, registrar información y evaluar el desempeño mediante procedimientos experimentales documentados. Los proyectos abarcan seguridad eléctrica, telemetría, seguimiento de línea, visión artificial, odometría, navegación, control PID, lógica difusa, registro de datos, análisis con Python y aprendizaje automático aplicado a robots reales. Cada propuesta vincula fundamentos teóricos con materiales, diseño electrónico, programación, pruebas, interpretación de resultados, identificación de errores y actividades de aprendizaje, favoreciendo una formación basada en evidencia. Dirigido a estudiantes, docentes, clubes de robótica y equipos de competencia, el libro promueve pensamiento ingenieril, experimentación sistemática, trabajo interdisciplinario y toma de decisiones técnicas. Su enfoque progresivo permite transformar módulos independientes en plataformas robóticas integradas, confiables, mantenibles y técnicamente documentadas para aplicaciones educativas, investigativas y competitivas de creciente complejidad y con criterios de seguridad, innovación, análisis crítico y mejora continua.
Adafruit. (s. f.). Adafruit NeoPixel library. GitHub. Fuente
Adafruit. (s. f.). Adafruit SSD1306 Arduino library. GitHub. Fuente
Adafruit. (s. f.). Li-Ion & LiPoly batteries. Adafruit Learning System. Fuente
Allegro MicroSystems. (s. f.). ACS712 datasheet. Fuente
Allegro MicroSystems. (s. f.). ACS712 galvanically isolated linear current sensor IC. Fuente
Arduino. (s. f.). A guide to EEPROM. Arduino Documentation. Fuente
Arduino. (s. f.). analogRead(). Arduino Documentation. Fuente
Arduino. (s. f.). analogWrite(). Arduino Documentation. Fuente
Arduino. (s. f.). Arduino documentation. Fuente
Arduino. (s. f.). Arduino language reference. Arduino Documentation. Fuente
Arduino. (s. f.). attachInterrupt(). Arduino Documentation. Fuente
Arduino. (s. f.). digitalPinToInterrupt(). Arduino Documentation. Fuente
Arduino. (s. f.). EEPROM library. Arduino Documentation. Fuente
Arduino. (s. f.). millis(). Arduino Documentation. Fuente
Arduino. (s. f.). Nano. Arduino Documentation. Fuente
Arduino. (s. f.). SD library. Arduino Documentation. Fuente
Arduino. (s. f.). Servo library. Arduino Documentation. Fuente
Arduino. (s. f.). SoftwareSerial library. Arduino Documentation. Fuente
Arduino. (s. f.). SPI library. Arduino Documentation. Fuente
Arduino. (s. f.). UNO R3. Arduino Documentation. Fuente
Arduino. (s. f.). Wire library. Arduino Documentation. Fuente
Åström, K. J., & Murray, R. M. (2008). Feedback systems: An introduction for scientists and engineers. Princeton University Press.
Åström, K. J., & Murray, R. M. (2021). Feedback systems: An introduction for scientists and engineers (2.ª ed.). Princeton University Press.
Avia Semiconductor. (s. f.). HX711 24-bit analog-to-digital converter for weigh scales [Hoja de datos]. Fuente
Balboa, M. (s. f.). MFRC522 RFID library for Arduino [Repositorio de GitHub]. GitHub. Fuente
Banzi, M., & Shiloh, M. (2022). Getting started with Arduino (4.ª ed.). Maker Media.
Barr, M., & Massa, A. (2006). Programming embedded systems: With C and GNU development tools (2.ª ed.). O’Reilly Media.
Bishop, C. M. (2006). Pattern recognition and machine learning. Springer.
Boxall, J. (2021). Arduino workshop (2.ª ed.). No Starch Press.
Cook, D. (2020). Robot building for beginners (4.ª ed.). Apress.
Cort, B. (s. f.). HX711 Arduino library [Repositorio de GitHub]. GitHub. Fuente
DFRobot. (s. f.). DFPlayer Mini SKU: DFR0299. DFRobot Wiki. Fuente
Eguchi, A. (2014). Educational robotics for promoting 21st century skills. Journal of Automation, Mobile Robotics and Intelligent Systems, 8(1), 5–11.
Espressif Systems. (s. f.). Arduino core for ESP32. Arduino ESP32 Documentation. Fuente
Espressif Systems. (s. f.). Bluetooth. Arduino ESP32 Documentation. Fuente
Espressif Systems. (s. f.). ESP32 camera driver [Repositorio de GitHub]. GitHub. Fuente
Espressif Systems. (s. f.). ESP32 documentation. Fuente
Espressif Systems. (s. f.). ESP32 series datasheet [Hoja de datos]. Fuente
Espressif Systems. (s. f.). ESP32 Wi-Fi & Bluetooth modules. Fuente
Espressif Systems. (s. f.). Preferences. Arduino ESP32 Documentation. Fuente
Espressif Systems. (s. f.). WebServer library for Arduino ESP32. Arduino ESP32 Documentation. Fuente
Espressif Systems. (s. f.). Wi-Fi API. Arduino ESP32 Documentation. Fuente
FIRST. (s. f.). FIRST Robotics Competition. FIRST Inspires. Fuente
Géron, A. (2022). Hands-on machine learning with Scikit-Learn, Keras, and TensorFlow (3.ª ed.). O’Reilly Media.
Groves, P. D. (2013). Principles of GNSS, inertial, and multisensor integrated navigation systems (2.ª ed.). Artech House.
Hibbeler, R. C. (2016). Engineering mechanics: Statics (14.ª ed.). Pearson.
InvenSense. (2013). MPU-6000 and MPU-6050 product specification (Rev. 3.4) [Hoja de datos]. Fuente
LaValle, S. M. (2006). Planning algorithms. Cambridge University Press.
Lee, E. A., & Seshia, S. A. (2017). Introduction to embedded systems: A cyber-physical systems approach (2.ª ed.). MIT Press.
Matplotlib Development Team. (s. f.). Matplotlib documentation. Fuente
MIT App Inventor. (s. f.). Connectivity components: BluetoothClient. MIT App Inventor Documentation. Fuente
Mitchell, T. M. (1997). Machine learning. McGraw-Hill.
Montgomery, D. C. (2019). Design and analysis of experiments (10.ª ed.). Wiley.
NumPy Developers. (s. f.). NumPy documentation. Fuente
NXP Semiconductors. (s. f.). MFRC522: Standard performance MIFARE and NTAG frontend [Hoja de datos]. Fuente
Ogata, K. (2010). Modern control engineering (5.ª ed.). Prentice Hall.
OpenCV. (s. f.). Changing colorspaces. OpenCV-Python Tutorials. Fuente
OpenCV. (s. f.). Contours in OpenCV. OpenCV-Python Tutorials. Fuente
OpenCV. (s. f.). OpenCV documentation. Fuente
pandas Development Team. (s. f.). pandas documentation. Fuente
Passino, K. M., & Yurkovich, S. (1998). Fuzzy control. Addison-Wesley.
Pololu. (s. f.). QTR reflectance sensor application note. Pololu Documentation. Fuente
PX4. (s. f.). ESC calibration. PX4 User Guide. Fuente
PX4. (s. f.). PWM servos and ESCs. PX4 User Guide. Fuente
Python Software Foundation. (s. f.). Python 3 documentation. Fuente
RoboCup Federation. (s. f.). RoboCup Federation official website. Fuente
Ross, T. J. (2016). Fuzzy logic with engineering applications (4.ª ed.). Wiley.
scikit-learn Developers. (s. f.). scikit-learn user guide. Fuente
Siciliano, B., & Khatib, O. (Eds.). (2016). Springer handbook of robotics (2.ª ed.). Springer.
Siegwart, R., Nourbakhsh, I. R., & Scaramuzza, D. (2011). Introduction to autonomous mobile robots (2.ª ed.). MIT Press.
SparkFun. (s. f.). Flex sensor hookup guide. SparkFun Learn. Fuente
SparkFun. (s. f.). Load cell amplifier HX711 breakout hookup guide. SparkFun Learn. Fuente
SparkFun. (s. f.). Single cell LiPo battery care. SparkFun Learn. Fuente
Szeliski, R. (2022). Computer vision: Algorithms and applications (2.ª ed.). Springer.
TDK InvenSense. (s. f.). MPU-6000 and MPU-6050 register map and descriptions (Rev. 4.2). Fuente
TDK Product Center. (s. f.). MPU-6050: Detailed information. Fuente
Toshiba Electronic Devices & Storage Corporation. (s. f.). TB6612FNG brush motor driver IC. Toshiba. Fuente
Vishay Semiconductors. (s. f.). TCRT5000, TCRT5000L reflective optical sensor with transistor output [Hoja de datos]. Fuente
Worldsemi. (s. f.). WS2812B intelligent control LED integrated light source [Hoja de datos]. Fuente
Zadeh, L. A. (1965). Fuzzy sets. Information and Control, 8(3), 338–353.
Vol. 3 Núm. 3 (2026)
Vol. 3 Núm. 2 (2026)






 10 de agosto 232 entre Almendros y Mangos, Cdla. Alborada sector 2, Machala, Ecuador
 editorialsaga.ec@gmail.com
 +593962679148
